航测方案与像控布设
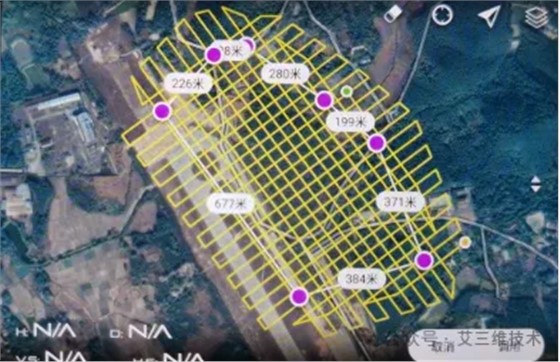
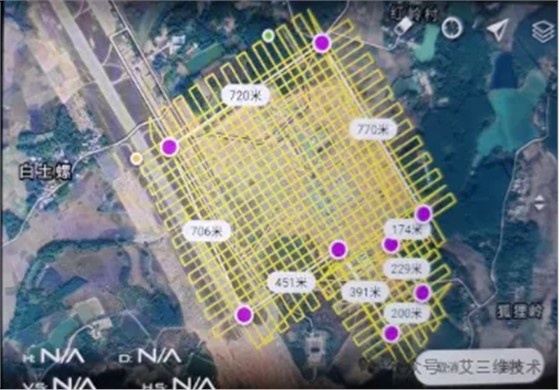
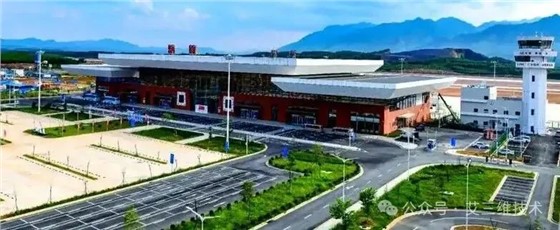
飞行平台选用多旋翼无人机,搭载高分辨率光学相机,依据测区形状和建筑物分布,将作业范围划分为跑道北端和航站楼两个子区,分别设计独立航线。航高统一设定,使地面分辨率满足精细建模需求,航向和旁向重叠度均按高标准设置,保障后续空三连接点强度及模型表面细节完整。进场前,通过卫星影像预选起降场地,并实地踏勘确认空域条件。像控点采用RTK实测坐标,按航测规范布设于硬质地面上,点位清晰易辨,其坐标与飞行POS数据共同构成平差基准,有效降低系统误差。共布设足够数量的控制点,确保每张影像至少包含多个有效控制标记。
外业飞行与数据获取
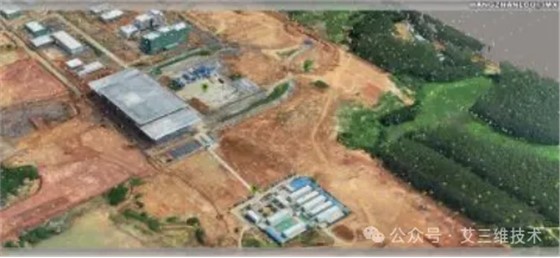
飞行作业严格遵循标准化流程:起飞前检查动力系统、传感器状态,并在地面站软件中校验航线参数;起降均逆风操作,缩短滑跑距离;全程监控飞行高度、速度、电池电量和通信信号,确保航迹偏差在允许范围内。每个架次返航后立即下载影像及POS数据,快速预览检查影像清晰度、重叠度和有无雾霾遮挡,确认合格后方可进行下一架次。两个子区合计飞行多个架次,总有效影像数千张,全部影像色彩均衡、曝光正常,未出现云影或反光干扰,无需补飞。整个外业过程在预定天气窗口内高效完成。
空三建模与质量控制
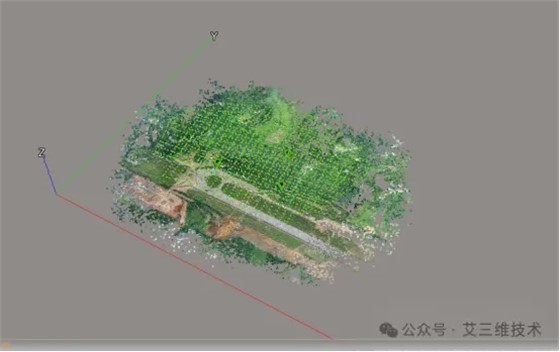
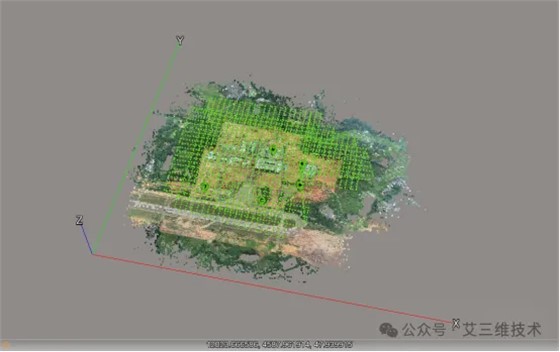
内业处理采用专业航测建模软件。首先进行相机自检校和POS数据导入,自动提取连接点并进行区域网平差,解算出每张影像的空间位置和旋转角度。空三完成后,输出详细报告,检查重投影误差、像点残差等指标,确保所有限差满足规范要求。对姿态变化较大的航线,人工添加连接点以增强区域网稳定性。在三维重建阶段,利用密集匹配生成高密度点云,进而构建三角网并映射纹理,形成实景三维模型。模型生成后,在浏览环境中逐块巡视,发现因遮挡或反光导致的局部孔洞,即导入三维修复工具进行填补和拓扑优化,再重新纹理映射,保证模型完整且无变形。整个质检过程执行两级检查、一级验收,所有中间成果和最终成果均进行100%数据检查,并留存详细检验记录。
成果交付与业务应用
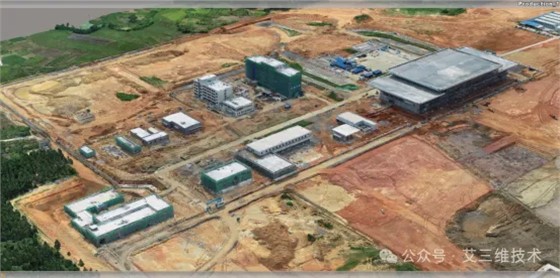
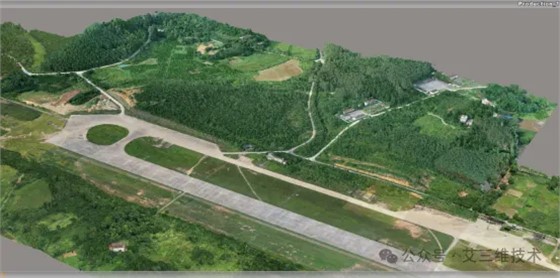
最终提交成果包括全套高质量影像和实景三维模型成果,以及配套的空三报告和质检文档。该实景模型具有真实纹理和空间坐标,可直接导入BIM平台进行碰撞检测、施工进度模拟,也可用于数字孪生系统、GIS分析及VR巡检培训。
艾三维具备从外业航测、内业建模到轻量化发布的全链条服务能力,尤其擅长机场、园区、公路等线性工程的精细化建模与数据治理,为基础设施全生命周期管理提供可靠的数据资产。
 OpenFlows SewerGEMS 城市污水及雨污混合系统建模软件
 RAM Connection 钢结构节点设计软件 | 钢结构连接设计
 ContextCapture 三维实景建模软件 | 为数字孪生打造 4D 数字化环境
 STAAD.Pro 三维结构分析和设计软件 | 突破项目、地域和材料的限制
 拨打电话
 解决方案
 产品中心
 艾三维首页